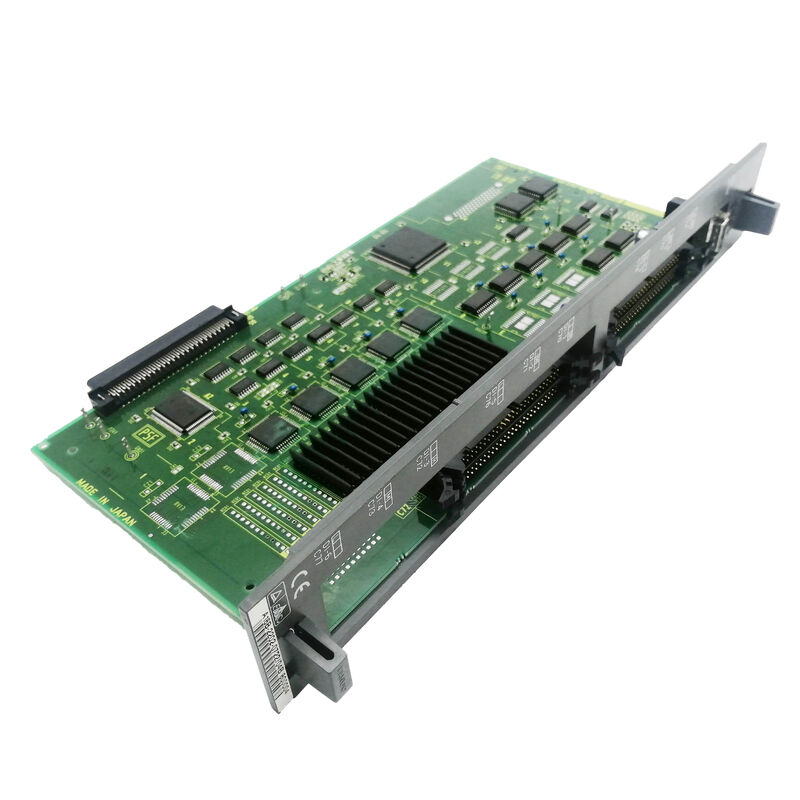
А16Б-2200-0854 | Плата управления осями 8-осевого робота FANUC — контроллер RJ / Serial Plus 2LT / серия A16B-2200
Управление осями 8-осевого робота — для сложных ячеек робота
A16B-2200-0854 обеспечивает 8-осевое сервоуправление для контроллера робота серии RJ компании FANUC. Восемь осей превышают шесть суставов стандартного корпуса робота — дополнительные оси служат для расширенных конфигураций ячеек робота:
6 осей соединения робота + внешние оси:Корпус робота с 6 шарнирами (J1–J6) плюс одна или две внешние оси — позиционирующие столы, сервоконвейеры, направляющие или согласованные приспособления. Контроллер RJ синхронно управляет всеми осями для скоординированного движения.
Координация нескольких роботов:В некоторых конфигурациях RJ контроллер координирует работу нескольких манипуляторов робота, если общее количество осей превышает 6.
Корпуса роботов с высокой степенью резкости:Специализированные роботы с более чем 6 суставами — резервные роботы для сложной геометрии рабочего пространства — требуют расширенной мощности осей.
Основная информация о продукте
| Параметр |
Ценить |
| Количество осей |
8 |
| Контроллер |
Робот серии RJ |
| Интерфейс |
Серийный Плюс 2LT |
| Тип |
Плата управления осью |
| Ряд |
А16Б-2200 |
Контроллеры роботов FANUC серии RJ
Семейство RJ представляет собой важное поколение в истории продукции контроллеров роботов FANUC. До поколений R-J2 и R-J3 контроллеры RJ приводили в действие промышленных роботов FANUC моделей Arc Mate, серии M и родственных семейств. Спецификация RJ CONTROL осевой платы A16B-2200-0854 прочно ставит ее в это поколение.
Контроллеры RJ использовались в:
- Системы точечной и дуговой сварки
- Роботы для обработки материалов и паллетирования
- Приложения для обслуживания машин
- Автоматизация сборки
Сценарии применения
Неисправность платы оси контроллера робота RJ:Контроллер робота FANUC RJ обеспечивает сигналы тревоги с помощью сервосвязи по нескольким осям. В качестве неисправности определяется плата оси A16B-2200-0854. Замена восстанавливает 8-осевую сервосвязь.
Ремонт контроллера робота:Старый контроллер робота FANUC RJ проходит ремонт для продолжения производственного обслуживания. A16B-2200-0854 заменяется в рамках комплексного обновления платы управления осями.
Часто задаваемые вопросы
Вопрос 1: Какие корпуса роботов подключаются к системе с помощью A16B-2200-0854 (8-осевой)?
8-осевой модуль обслуживает корпуса роботов FANUC с 6 шарнирами плюс 1 или 2 внешними осями — наиболее распространенная расширенная конфигурация роботов. Стандартные 6-суставные корпуса роботов (Arc Mate, серия M) используют 6 осей; Остальные два канала оси подключаются к позиционерам, конвейерам или направляющим с сервоприводом в ячейке робота.
Вопрос 2. В чем разница между Serial Plus 2LT и FSSB?
В Serial Plus для сервосвязи используются экранированные медные кабели; FSSB использует оптоволоконные кабели. FSSB обеспечивает полную устойчивость к электромагнитным помехам (критично при сварке и в средах с высоким уровнем шума); Serial Plus чувствителен к электрическим помехам. FSSB также поддерживает более высокую пропускную способность данных для большего количества осей и более высокую скорость обновления сервоприводов. Контроллеры RJ с Serial Plus появились раньше поколения FSSB, которое поставлялось с R-J2 и более поздними версиями.
В3: Можно ли обновить A16B-2200-0854 до осевой платы FSSB?
Обновление с Serial Plus на FSSB требует не только замены осевой платы, но и замены усилителей сервопривода на модели, совместимые с FSSB. Это модернизация на уровне системы, а не простая замена платы. Для большинства систем RJ поддержание установленной архитектуры Serial Plus с помощью A16B-2200-0854 является правильным подходом к обслуживанию.
Вопрос 4: Требуется ли замена A16B-2200-0854 резервного копирования программы робота?
Программы робота находятся в SRAM контроллера — отдельно от платы оси. Замена A16B-2200-0854 не влияет на сохраненные данные программы. В качестве меры предосторожности всегда делайте резервные копии всех программ робота и системных переменных перед любым обслуживанием платы контроллера.


 Ваше сообщение должно содержать от 20 до 3000 символов!